什么是平衡阀?
A 平衡阀, 换向阀有时也称为过中心阀,安装在执行器的下游,用于保持负载上的固定压力。当气缸支撑垂直安装的负载,并且其换向阀移动以降低负载时,负载可能会将流体挤出气缸,并由于其重量而不受控制地下降。.
工业标准指导水力设计决策。根据 ISO 4413:2010, 在确定组件尺寸时,设计人员应考虑最大压力和温度。这样才能确保安全运行和较长的使用寿命。.
平衡阀使用先导信号(通常来自气缸入口)来帮助克服弹簧。先导辅助使平衡更有效,并降低了系统内的功率要求和发热量。在流量极低的情况下,平衡阀还可用作热溢流阀。.

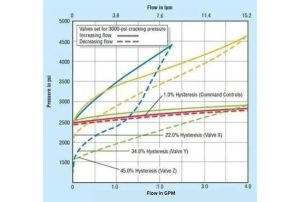 四个平衡阀的滞后测试结果。该测试展示了动态密封如何引入摩擦,导致阀门响应滞后和压力过冲
什么是平衡阀中的滞后?
滞后是指阀门响应的滞后或延迟。大多数平衡阀都有一到三个动态密封件,这些密封件会产生摩擦。这种摩擦会导致阀门粘滞,造成压力过冲。然后,阀门移动以纠正自身并补偿不足。.
滞后的后果包括
这种颤振有时是由于 气缸 而不是平衡阀本身。平衡阀内部的动态密封越多,滞后就越严重。如果是气缸引起的,世界上没有任何一种平衡阀可以消除这种颤振。.
平衡阀与传统溢流阀的对比
| 特点 | 平衡阀 | 传统泄压阀 |
|---|
| 主要功能 | 负载保持 + 受控下降 | 过压保护 |
| 飞行员辅助 | 是,从气缸端口 | 没有 |
| 密封计数 | 1-3 个动态密封件(典型值) | 1 个密封圈(典型值) |
| 滞后风险 | 更高 | 较低 |
| 响应速度 | 因摩擦而变慢 | 更快 |
| 热量产生 | 更高 | 较低 |
不同先导比的优缺点
大多数平衡阀的先导比范围为 1.75:1 至 12.0:1.
可调先导比的优点
- 可满足特定的设备要求
- 在某些情况下可解决运行不稳定的问题
- 为不同应用提供灵活性
可调先导比的缺点
- 试错式选择耗费时间
- 错误的比率会放大迟滞问题
- 增加能源消耗
建议的做法: 根据实地经验,一个 4:1 飞行员比例 平衡阀可满足大多数应用要求,无需尝试多种比率。.
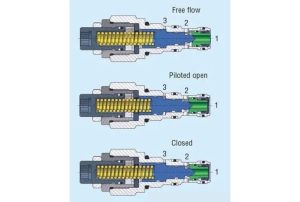 平衡阀的横截面图,显示三种工作状态下的流动路径。流量路径由作用在先导阀阀芯上的端口 1、2 和 3 的压力决定(蓝色)。
如何诊断平衡阀磁滞
- 检查压力冲击 降低负荷时
- 倾听振动或尖叫声 阀门附近
- 测量响应滞后 先导信号与阀门操作之间
- 检查密封状况 如果可以
- 使用不同的试验比率进行测试 确认气缸和阀门的来源
如何减少或消除迟滞现象
症状治疗方法(临时解决方案)
- 调整先导比 与特定设备相匹配
- 使用短行程或可调行程阀门 限制流量直至稳定(增加能耗)
- 安装小孔或蓄能器容积 在先导管路中,以抑制响应(对流体粘度敏感;低温时阀门可能会变得迟缓)
这些快速解决方案治标不治本。.
根源解决方案:消除动态密封
要消除平衡阀的滞后现象,必须去除所有动态密封件。没有动态密封的平衡阀几乎没有滞后。阀门速度足够快,可以跟随任何输入信号,消除了跳动、噪音和高频尖叫。.
由于先导活塞没有密封件,少量液压油会从先导活塞泄漏,从而排出先导管路中的空气,并提供温暖的润滑油循环。这使得阀的反应极为灵敏。阀在油缸上的最佳安装位置是调节螺钉朝下,以便快速排出先导管路和弹簧腔中的空气。.
与所有工业标准的平衡阀一样,顺时针旋转调节螺杆会增加压力,而逆时针旋转则会降低压力。.
常见问题
问:造成平衡阀滞后的原因是什么?答:动态密封会产生摩擦,导致阀门粘滞和反应缓慢。这会导致压力过冲和滞后。.
问:磁滞可以完全消除吗?答:可以,使用无动态密封的平衡阀。这些设计从源头上消除了摩擦。.
问:我应该选择什么样的飞行员比例?答:4:1 的先导比可满足大多数应用要求。更大的比率可提供更大的保持力,但可能会增加响应滞后。.
问:颤振总是由平衡阀引起的吗?答:不是。有时气缸设计会导致颤振。任何平衡阀都无法解决气缸问题引起的颤振。.
问:平衡阀和过中心阀有什么区别?答:没有区别。它们是名称不同的相同组件。.
结论
滞后的确是平衡阀最大的敌人。动态密封会产生摩擦,导致压力过冲、振动和噪音。虽然调整先导比等临时补救措施可以对症下药,但真正的解决办法在于完全消除动态密封。.
对于需要精确负载控制的应用,可考虑采用无动态密封设计的平衡阀。这些阀门响应速度更快、噪音更小、能效更高。.